Debut de Sam en Campus Party 2007

Sam, el robot antropo-mórfico de Quark Robotics debuta en Campus-Party 2007. El robot, en el que han trabajado un grupo de tres personas, todos apa-sionados por la robótica, ha sido creado como robot interactivo, en principio orientado a la publicidad, reclamo e información de productos y servicios de empresas. En esta edición trabajó como robot de información sobre los ser-vicios de Correos.

Entre las características del robot está su construcción modular, que permite montarlo y desmontarlo en media hora para su transporte, pudiendo rea-lizarse en un automóvil de tamaño medio, capacidad de desplazarse en todos las direcciones, brazos y cabeza móviles, expresión en la boca, visión, capacidad de hablar, pantalla interactiva en el pecho para mostrar imágenes, videos o información escrita, sistema de audio para reproducir música u otros sonidos, así como telecontrol de movimientos y recepción de video y audio.

Campus-Party ha sido un reto muy interesante para Sam, que se encontraba en su versión Beta, pendiente de encontrar y depurar algunos bugs. Por ello, que mejor que someterlo al uso y abuso de campuseros. Así fue. Sam, tras sus jornadas de informador de Correos, se entregaba en manos de un grupo reducido que manipulaba el robot como si de un juego se tratase. Lo primero que se les ocurrió fue probar su capacidad de arrastre. Al estar construido sobre la Base Barion, de gran potencia, que mejor que probar su capacidad para tirar de una persona, como si fuese un caballo tirando de una carreta. Para ello contaron con la valiosa colaboración de Paco, de Cádiz, que gustoso colaboró con el experimento.

Pero no contentos con esto, otro día decidieron someter a Sam a un cambio de personalidad y nació Sam torero, así que le sometieron a la ardua tarea de torear a otro robot con aspecto de toro, que con su agilidad de movimientos hacía que Sam tuviese que moverse con gran brusquedad, tanto en su desplazamiento como en el movimiento de muleta para salir airoso. Sufrió algunos envites del toro, que quedó más dolido que el torero en este caso y finalmente se dio el paseíllo por todo Campus-Party con el pasodoble final del trompetista de Campus.

Otro día le pusieron en una mano un mando de la consola de videojuegos Wii (wiimote), con la que el robot controlaba a otro robot a su vez.

Muchos consideran que esto no es una manera seria de testear un robot para mejorarlo. Algunos pensamos que es tan válida como cualquier otra. Sam pasó por momentos de todo tipo: Entrada y salida en ascensores, almacenes, tiro de carga, gente que se abrazaba al robot, que le besaba, que le agarraba de los brazos, que le tapaba los ojos, que utilizaba intensamente su pantalla interactiva, giros bruscos mientras torea, gente alrededor y muy cerca, gente que quiere información, obstáculos en el suelo. Sam ha pasado un montón de pruebas duras, de las que ha salido todo un estudio de resultados y de mejoras que aplicar, para seguir evolucionando el robot. Jugar es una de las mejores maneras de aprender :-) .

Robots que caminan sobre el agua

jesusrobot.jpgEste pequeño robot pesa sólo unos gramos y usa la tensión superficial para quedarse a flote, tal cual lo puede hacer una pequeña moneda si la ponemos con cuidado en un vaso con agua. La capa de las largas y delgadas  piernas del bicho están cubiertas con teflon lo que también ayuda a la permanencia a flote.

Estos bichos ” son realmente baratos para fabricar a gran escala, porque son muy simples, lo que los hace objetivos principales para variados usos. Además de su  valor educativo , estos robots pueden ser usados para la supervisión ambiental de ecosistemas de agua sin gas como charcas y pantanos. Ellos pueden andar por el agua de tan baja profundidad como un décimo de pulgada,  y llevar los sensores que transmitan la información a la orilla, funcionando como sondas pero minimamente invasivas.

Fuente: www.sciam.com

Robótica BEAM

robotica-beam.jpg

BEAM es un acrónimo por Biología, Electrónica, (A)Estética y Mecánica. Es una “filosofía” que surgió a mediados de la década de 1990, como resultado de los trabajos del Ingeniero Mark W. Tilden.
La robótica BEAM se basa en el uso de circuitos análogos (al contrario de la mayor parte de la robótica, basada en el uso de sistemas digitales (es decir, de computadores). Estos circuitos análogos “imitan” a bloques biológicos tales como las neuronas. Pueden ser interconectados para formar “redes neuronales” y de ese modo permiten “crear” mecanismos con el comportamiento de formas de vida “simples”, tal como lo son los insectos.

Las tres fundamentos básicos de la filosofía BEAM son:

  • Usar electrónica minimalista.
  • Reciclar y reutilizar componentes de electrónica en desecho.
  • Usar energía solar en lo posible.

Fuentes: www.robot.cl , www.solarbotics.net

El robot quirúrgico Da Vinci

el-robot-da-vinci.jpg

El robot quirúrgico Da Vinci del Hospital Clínico San Carlos de Madrid ha realizado, desde que fue adquirido en julio de 2006, un total de 143 operaciones, aproximadamente el doble de las previsiones consideradas aceptables por la Consejería de Sanidad.

Mediante cuatro brazos articulados, el robot permite realizar intervenciones quirúrgicas de gran precisión. Uno de los brazos sujeta las dos cámaras a través de las cuales el cirujano puede ver, en tres dimensiones y no en dos como anteriormente con la tecnología laparoscópica, la zona de trabajo. Los otros dos brazos simulan las manos del propio médico y, el cuarto, es un instrumento auxiliar.

Entre las ventajas que supone este aparato, que costó 1,3 millones de euros que donó la Fundación Esther Koplowitz, se cuentan la mayor precisión de las incisiones, ya que los instrumentos se mueven con la yema de los dedos de un modo mucho más controlado que con las tecnologías anteriores. Asimismo, la visión mejora considerablemente, según ha explicado el jefe de los Servicios de Cirugía I del Clínico, Jesús Álvarez Fernández-Represa.

Fuente: www.madridiario.es

KUKA KR 1000 TITAM, el más grande y más fuerte

pr_kr1000_titan_01.jpgEn junio de este año, la fábrica de robots industriales alemana  KUKA Robotic presento, lo que ellos aseguran ser, “el robot más grande y más fuerte del mundo”. El KUKA KR 1000 Titán es un robot de 6 ejes, tiene un total de nueve motores, que juntos entregan el poder de un automovil de talla mediana, dándolo una capacidad de carga útil de 1000 kg. Combinado con su alcance de 3.2 metros y capacidad de resistir una rotación estática de metros de 60,000 newtones (Nm). El Titán esta diseñado idealmente para acortar las distancias de hasta 6.5 m. y asegurar el manejo exacto de objetos como bloques de motor, piedra, cristal, secciones de acero, componentes para barcos y avión, bloques de mármol, y partes prefabricadas concretas.
“Este nuevo robot puede ser puesto en práctica en los usos que hasta ahora requirieron al menos 2 robots, estaciones u otros equipos de levantamiento donde se ahorrarán valioso espacio que incrementará la eficacia en la operación” dijo Stuart Shepherd, presidente de Corporación KUKA Robotic. “

Fuente:www.gizmag.com
Página del producto: KUKA KR 1000 TITAM

Campus Party 2007

Llevamos ya dos día en Campus Party 2007. Después de dos jornadas sin parar hemos tenido el escaso tiempo de poder publicar algunas de las Frikadas que hemos hecho hasta ahora.

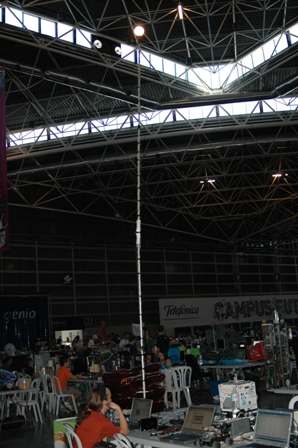
La primera fue construir el Faro más alto de la Campus y controlarlo con la nueva tarjeta SkyLamp

Faro de la Campus 2007

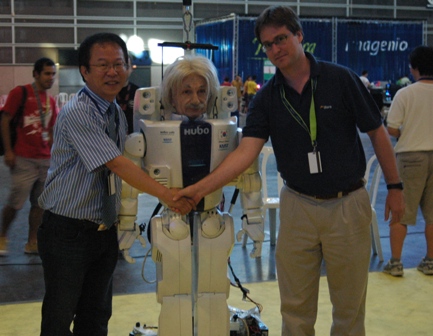
La segunda ha sido conocer al robot Albert Hugo del profesor Jun Ho Oh.Andres junto al robot Albert Hugo y su creador Jun Ho Oh.

Jóvenes científicos compiten por crear su propio Robot

jovenes-cientificos-compite.gif

Ya está todo listo para que comience el III Interescolar de Robótica 2007, competencia donde más de mil escolares de todo Chile participarán con el objetivo de fortalecer sus habilidades y conocimientos entorno a la Robótica Educativa. En el evento también competirá un grupo de niños de la Fundación Nuestros Hijos.

El III Interescolar de Robótica es organizado por la Facultad de Ingeniería de la Universidad Andrés Bello, y cuenta con la colaboración de Edubrick (representante en Chile de la División Educacional de Lego), Formakit, Explor

Fuente:www.lasegunda.com
Página del evento:www.ier-unab.cl

¿Sobreviviremos a nuestros nanorobots?

sobreviviremos-a-nuestros-nanorobots.gifEn el futuro tal vez la información sea transmitida y proyectada sobre dispositivos incorporados en forma de viseras, gafas o lentillas. En la comunicación telefónica serán práctica rutinaria las audioconferencias en cualquier idioma. ¿Por qué no utilizar trillones de nanorobots dotados de un determinado pigmento para cubrir grandes superficies de edificios o de barcos?

Las nuevas tecnologías, y especialmente los nanorobots, presentan serios problemas. ¿Hasta que punto podremos controlar a los nanorobots? ¿Hasta que punto los robots podrán controlarnos a nosotros? Cuando dos especies de seres se ven obligados a compartir (y competir por) un mismo territorio, puede que sólo sobreviva aquella cuyos individuos son más competitivos y tienen más capacidad de adaptación.

Este excelente texto de Nicolás García García y José Antonio Rausell Colóm lo puedes seguir leyendo en http://www.redcientifica.com

i-SoBot, un robot bastante pequeño

isbot

El i-Sobot se define como el robot humanoide más pequeño que existe. Bueno, no lo hace él, sino su fabricante, aunque probablemente podría hacerlo, ya que tiene un vocabulario de 180 palabras y es capaz de responder a órdenes verbales.

Con una altura de 16 centímetros y un peso de 350 gramos no esperemos que realice grandes acciones, pero al menos es capaz de mantener el equilibrio, incluso sobre una sola pierna gracias a sus sensores y a los 17 motores que incorpora.

Se pone a la venta en Japón en octubre a un precio de 250 dólares. Posteriormente, venderán también un modelo que hablará inglesa y que será de color negro.

Vía | FarEastGizmos.