

iCat es una mascota robótica diseñada por Philips hace ya un par de años. Tiene cara de emoticono y cuerpo de gato. No es muy gustoso de acariciar, pero es mejor conversador que los felinos convencionales.
Es capaz de entender lo que le cuentes y responderte, además de complementar el diálogo con expresiones, digamos faciales, diversas, que si no son muy comunicativas, al menos curiosas sí lo son. Sensores en los pies y luces LED en las orejas completan el cuadro de posibilidades de interacción.
En realidad no ha sido desarrollado como aniamal de compañía geek, sino como banco de pruebas para estudiar la relación entre humanos y robots. Su aspecto de juguete y sus carantoñas lo alejan lo suficiente de la cotas más bajas del Valle Inexplicable, como para poder llevar a cabo el análisis.
Más información: www.research.philips.com
Fuente TechEBlog
 Tags:icat, philips, Robotsicat, philips, Robots
 Muévelo:


 A finales del mes de mayo se fallaron los premios de la octava edición del concurso

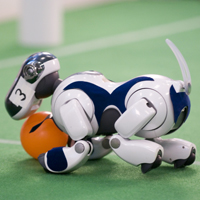 Los robots y demás engendros de hojalata también tienen sus olimpiadas, aunque no arman tanto revuelo como las nuestras, los humanos. Tienen lugar cada año y se desarrollan sin pruebas anti-dopping.
 El control lo realiza a través de una
 Marilou Robotics Studio (beta 1) es un modelador y ambiente de simulación para robots móviles, humanoides, brazos articulados y robots paralelos que funcionan en condiciones verdaderas respetando las leyes de física.
 He estado probando este simulador y a pesar que el manual está en francés no es muy difícil entenderlo, el único trabajo un poco mas complicado, para el novato, es la programación de los algoritmos, ya que por el momento solo pueden ser desarrollados en C, C++ y C#. No obstante, los creadores dicen que luego viene una versión con el que se podrá utilizar Visual Bacic.Net.
 Un grupo de científicos de Gran Bretaña exigió un debate acerca del uso ético de la robótica. Sentados a discutir sobre los alcances de la tecnología en el Museo de la Ciencia de Londres, los especialistas cuestionaron el
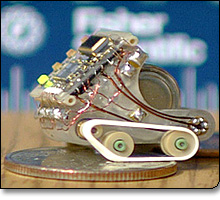 El término microrobótica comienza a forjarse por primera vez en la década de los 90. En alguna universidad europea había una serie de investigadores realizó un experimento en el que participaron pequeños robots, de programación rudimentaria, cerrada y escasa en una habitación todos juntos para llevar a cabo una determinada tarea.